Humanoide roboter · Guide
Kan humanoiden jobbe et helt skift?
Produsentene oppgir fra 90 minutter til fem timers drift. Last, ladetid, batteribytte og menneskelige stopp avgjør hvor mye arbeid roboten faktisk rekker.
Batteritiden er bare starten på arbeidsdagen
Produsentene oppgir alt fra omtrent én time for Unitree R1 Basic til fem timer for Figure 03. Det ser ut som en enkel rangering, men tallene er målt for ulike roboter, oppgaver og belastninger. En humanoid bruker energi på å holde balansen, flytte egen kroppsvekt, drive armene, beregne neste bevegelse og kjøle elektronikken. Derfor må batteritiden leses sammen med jobben roboten faktisk skal gjøre.
Figure og NEO viser hva et langt batteritall kan bety
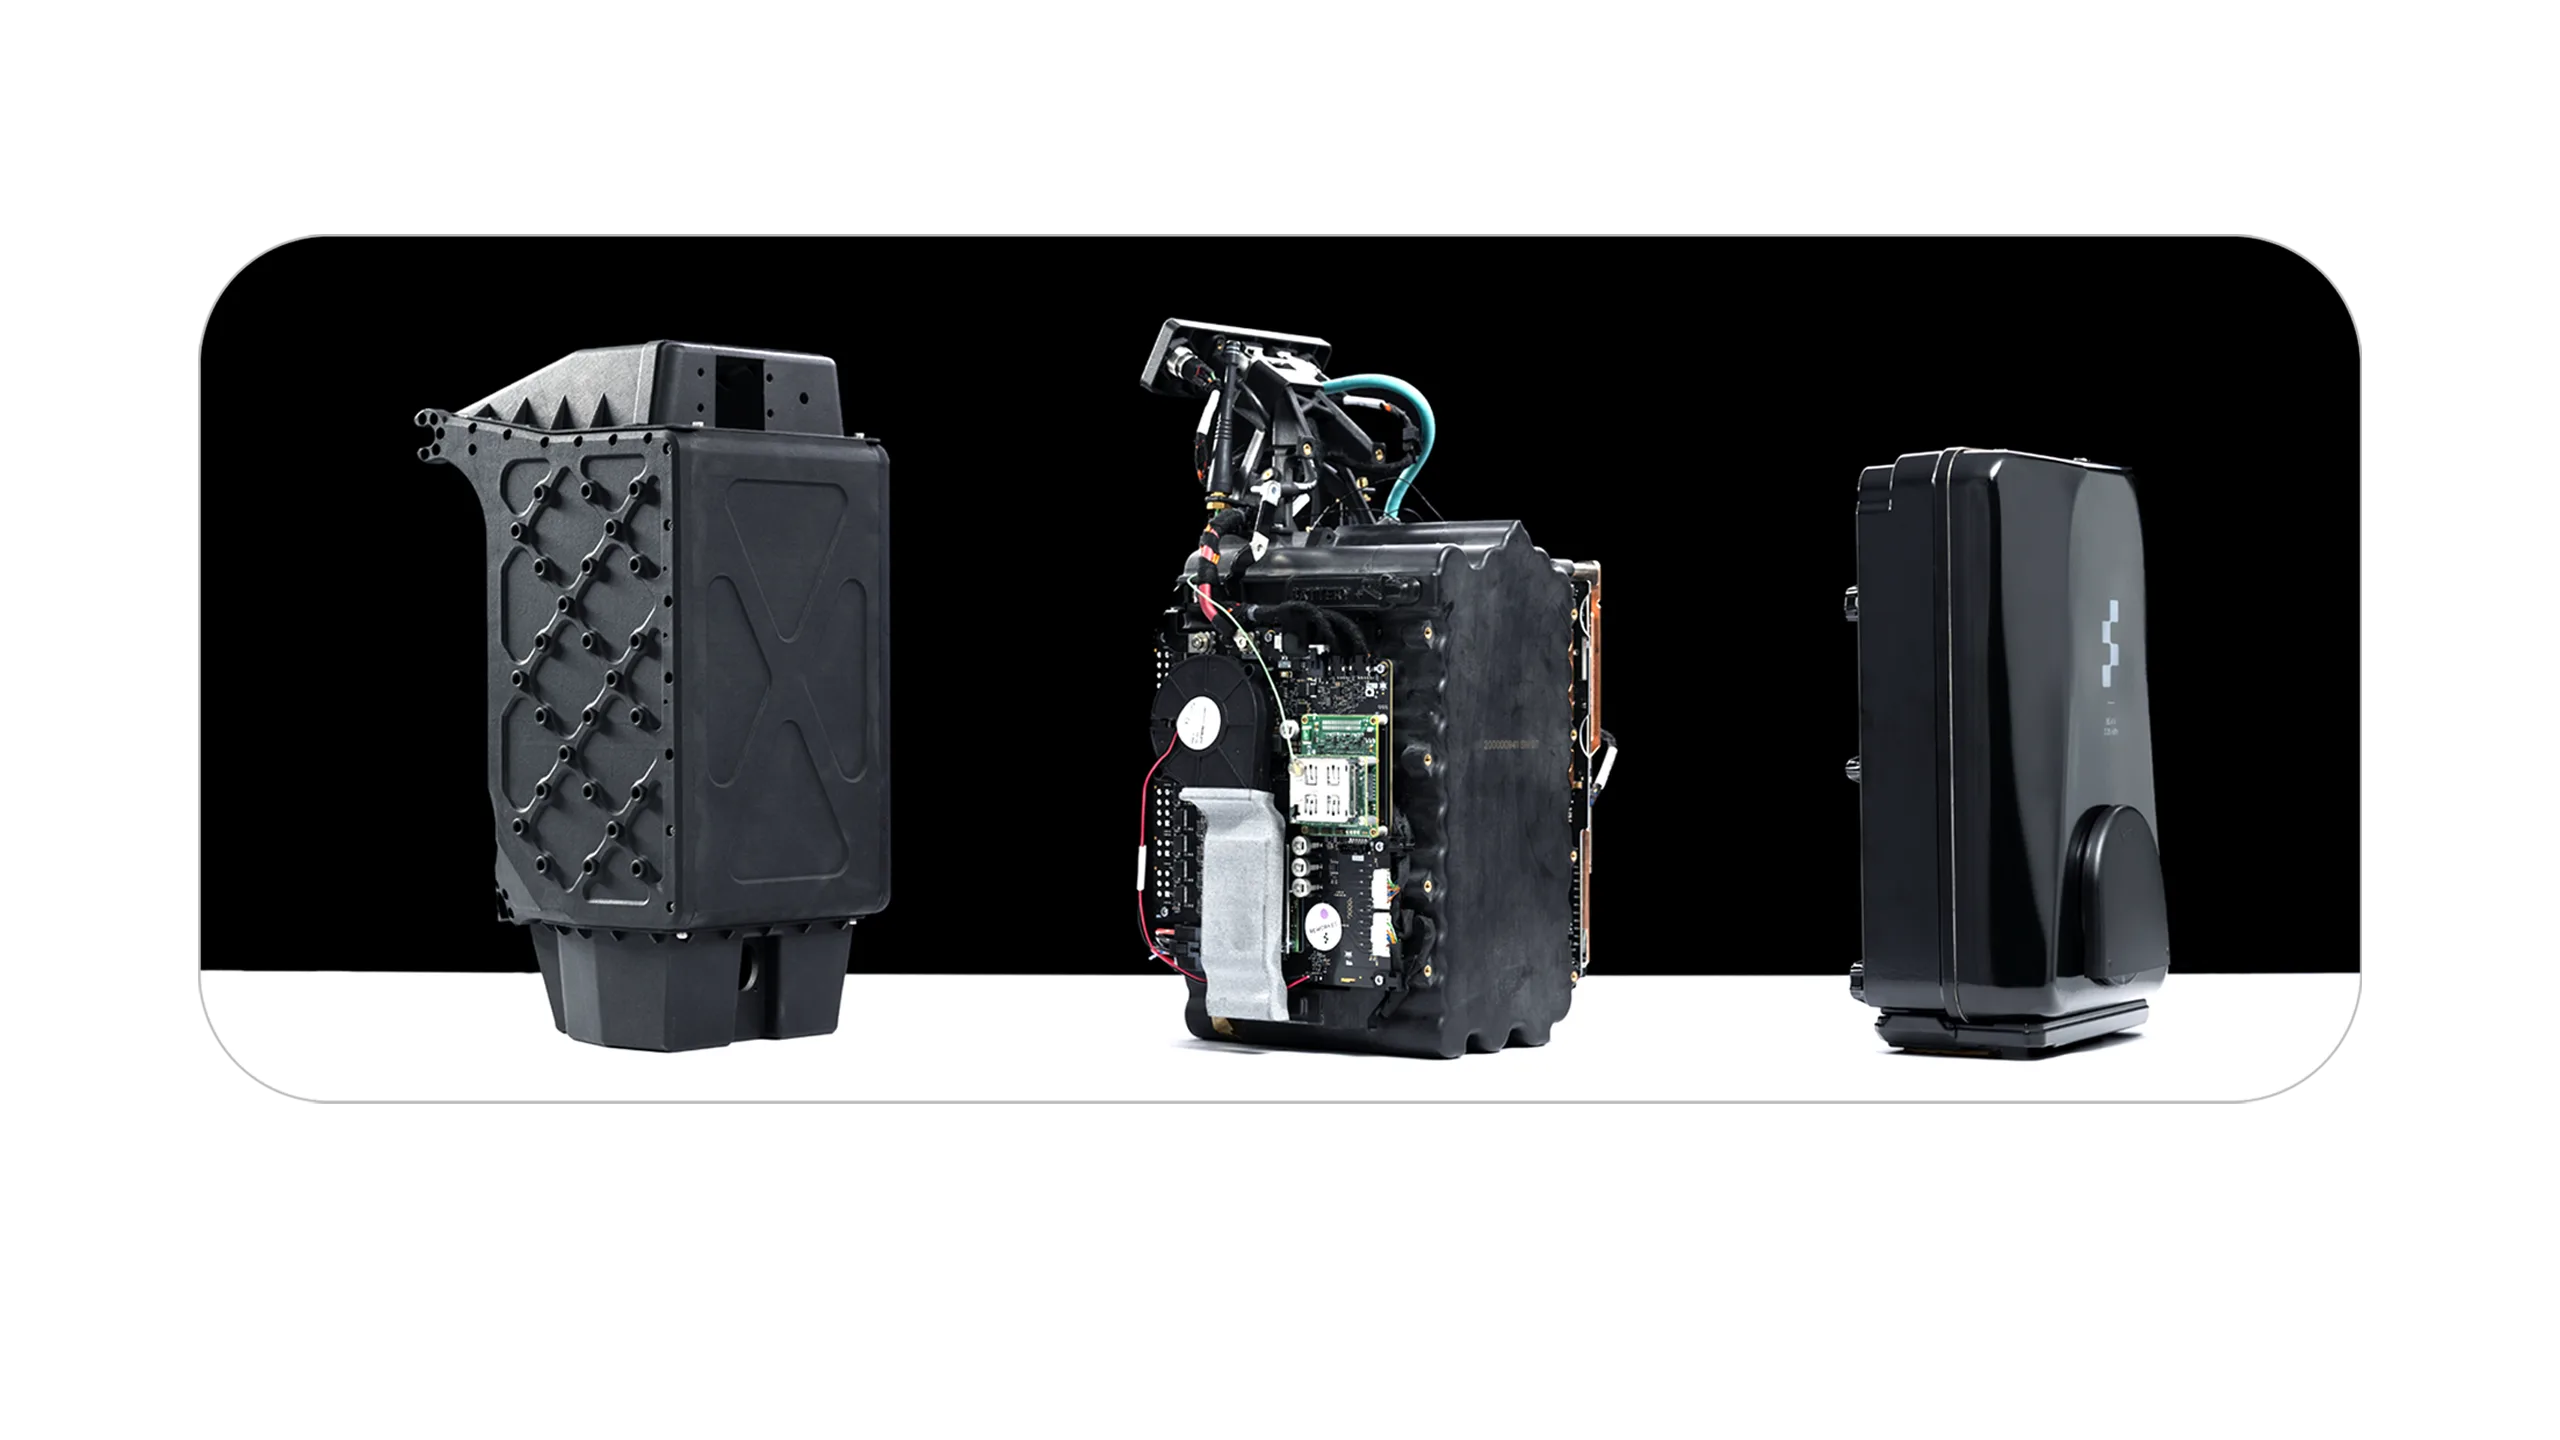
Figure oppgir et batteri på 2,3 kWh og fem timers drift ved det selskapet kaller toppytelse. Figure 03 er samtidig oppgitt med 20 kilos nyttelast og 1,2 meter per sekund. 1X oppgir fire timers drift for NEO, 842 Wh batteri, 1,4 meter per sekund i gangfart og rundt 25 kilos bæreevne. Tallene beskriver maskinvaren produsentene vil levere; de forteller ennå ikke hvor mange timer robotene rydder, bærer eller vasker i et vanlig hjem uten pauser og menneskelig hjelp.
Atlas viser hvor mye tung løfting kan koste
Boston Dynamics oppgir fire timers batteritid for Atlas, men to timer ved tung løfting. Det er et sjeldent eksempel på at produsenten viser hvordan arbeidsbelastningen endrer utholdenheten. Samme datablad skiller mellom 50 kilo kortvarig kapasitet, 30 kilo vedvarende kapasitet og 20 kilo med én hånd. Ett enkelt nyttelasttall ville skjult alle tre forskjellene.
Kort batteritid kan fungere med rask retur
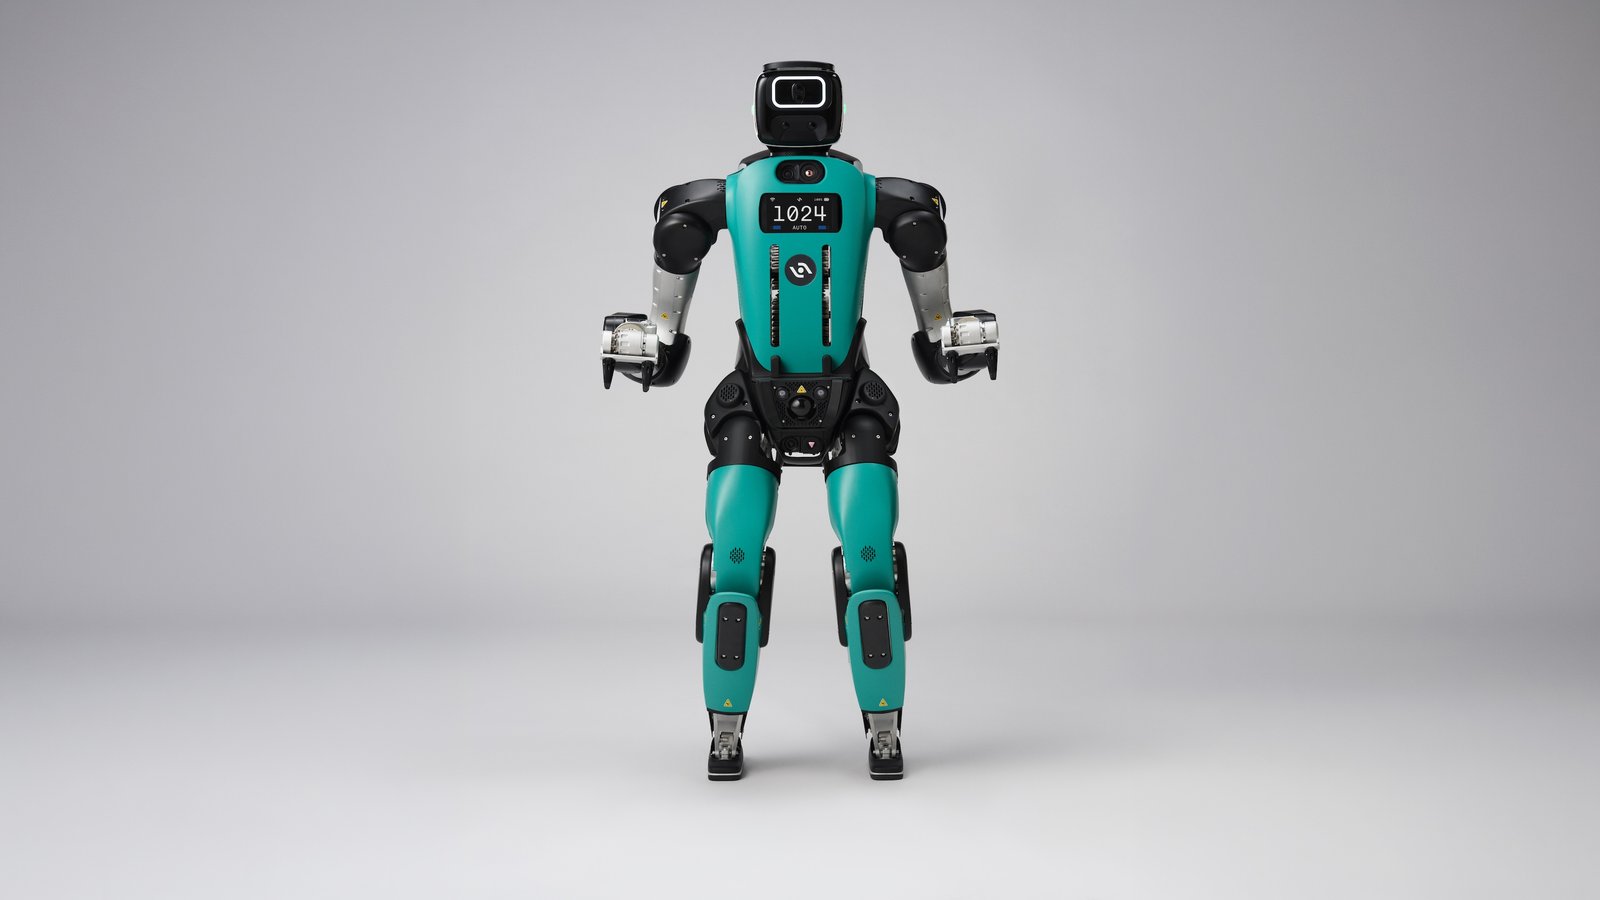
Digit 5 er oppgitt med 90 minutters batteritid og ni minutters lading. Agility bruker forholdet til å love mer enn 20 produktive timer i døgnet. Regnestykket forutsetter at roboten kan avslutte oppgaven, finne laderen og bruke pausene effektivt. Atlas velger en annen løsning: roboten skal bytte batteriet selv på tre minutter, mens et batteri bruker 1,5 time på lading. Det er flåten og ladeopplegget – ikke bare batteriet i én robot – som avgjør kapasiteten gjennom et skift.
Walker S2 prøver å fjerne ladestansen
UBTECH beskriver to batterier og automatisk bytte på rundt tre minutter. Selskapet omtaler dette som grunnlag for kontinuerlig døgnarbeid. Påstanden betyr ikke at én batteripakke varer hele døgnet; systemet skal holde roboten i gang ved å bytte mellom batterier. For en fabrikk er det interessant, men en reell vurdering trenger også tall for hvor ofte byttet lykkes, hvor mange batterier som kreves, batterislitasje og hvor lenge roboten faktisk produserer mellom andre stopp.
Nyttelast må ha en presis definisjon
Figure oppgir 20 kilos nyttelast, Digit 5 gjentatt løfting av 22,7 kilo og Atlas flere kapasiteter etter varighet og grep. Unitree oppgir omtrent to kilo maksimal armlast for G1 og tre kilo for G1 EDU, med forbehold om armens stilling. Fourier oppgir rundt tre kilo per arm for GR-2. Tallene kan ikke legges i samme kolonne uten forklaring: Å bære en kasse tett på kroppen, holde et verktøy med utstrakt arm og løfte noe fra gulvet belaster roboten forskjellig.
Toppfart sier lite om hvor raskt jobben blir ferdig
NEO er oppgitt med 1,4 meter per sekund i gangfart, Figure 03 med 1,2 meter per sekund og GR-2 med fem kilometer i timen. Unitree har vist G1 i rask bevegelse. Likevel består de fleste jobbene av å se, plassere føttene, velge grep, kontrollere kraft og håndtere feil. En robot som løper raskt kan fortsatt bruke lang tid på å finne riktig del i en kasse. Mål derfor oppgaver per time og vellykkede sykluser, ikke bare meter per sekund.
Hjemmet og fabrikken trenger ulike energistrategier
I en fabrikk kan en flåtestyring sende roboten til lading mellom planlagte oppgaver, og flere batterier kan fordeles over et døgn. I hjemmet vil korte oppgaver og lange pauser gjøre automatisk dokking viktigere enn maksimal skiftlengde. Samtidig må en hjemmerobot kunne parkere trygt, lade uten tilsyn og fortsette uten at familien rydder vei. Det beste batterisystemet er det som passer arbeidsrytmen, ikke nødvendigvis det med flest kilowattimer.
Se etter oppetid – ikke bare batteritid
Batteriet er bare én årsak til stans. Roboten kan også vente på hjelp, nullstille etter en feil, miste grepet, overopphetes eller tas ut til service. Derfor er oppetid i den konkrete arbeidsflyten et sterkere mål enn oppgitt batteritid. Be om arbeidstimer per døgn, antall fullførte oppgaver, menneskelige inngrep, lade- og byttetid og planlagt vedlikehold. Først da kan du regne på hvor mye arbeid roboten faktisk leverer.
Slik sammenligner du produsenttallene
Start med én definert oppgave og samme last. Noter hvor lenge roboten arbeider før lading, om tallet gjelder normal eller tung bruk, hvor lang tid den bruker på å lade eller bytte batteri, og om dette skjer autonomt. Skill mellom last per arm, total bæreevne og kortvarig maksimum. Legg deretter til oppgaver per time og behovet for menneskelig hjelp. Da blir spesifikasjonene et grunnlag for en arbeidsdag i stedet for en samling rekordtall.
Kilder
Figure – F.03-batteriet · Figure 03 – driftstid, nyttelast og hastighet · 1X NEO – maskinvare og batteri · Agility – Digit 5, lading og gjentatt nyttelast · Boston Dynamics – Atlas-spesifikasjoner · Unitree – G1-spesifikasjoner · UBTECH – årsrapport 2025 og Walker S2 · Fourier – GR-2 teknisk dokumentasjon
Opplysningene ble sist kontrollert 15. oktober 2026.