Humanoide roboter · Guide
Hvorfor bygger vi roboter med armer og bein?
Fabrikker, lager og hjem er laget for menneskekroppen. Det gjør humanoiden fleksibel – og vanskelig å få stabil, utholdende og nyttig.
Miljøene er bygget for menneskekroppen
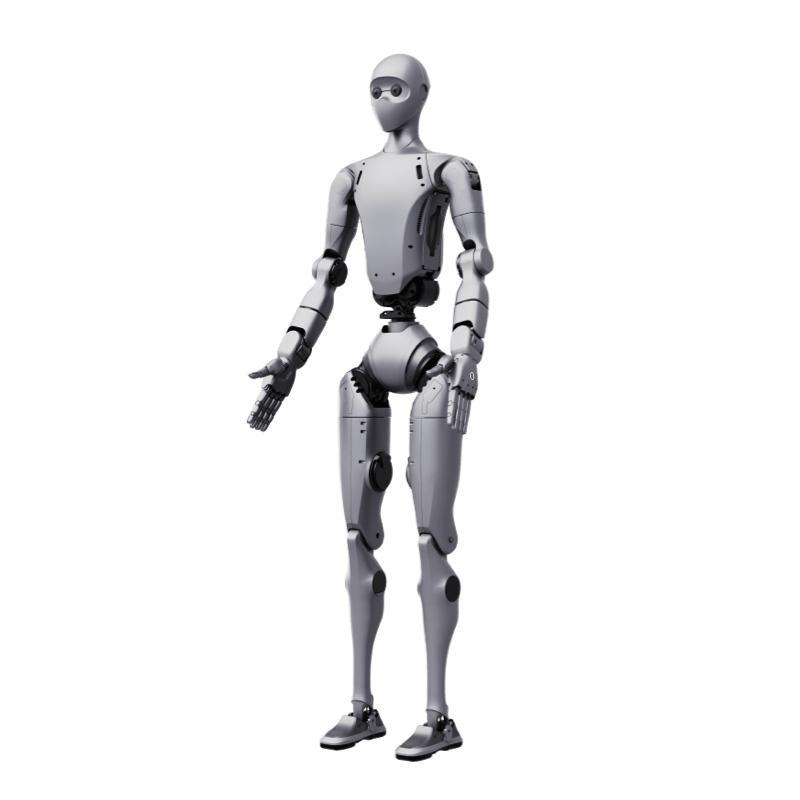
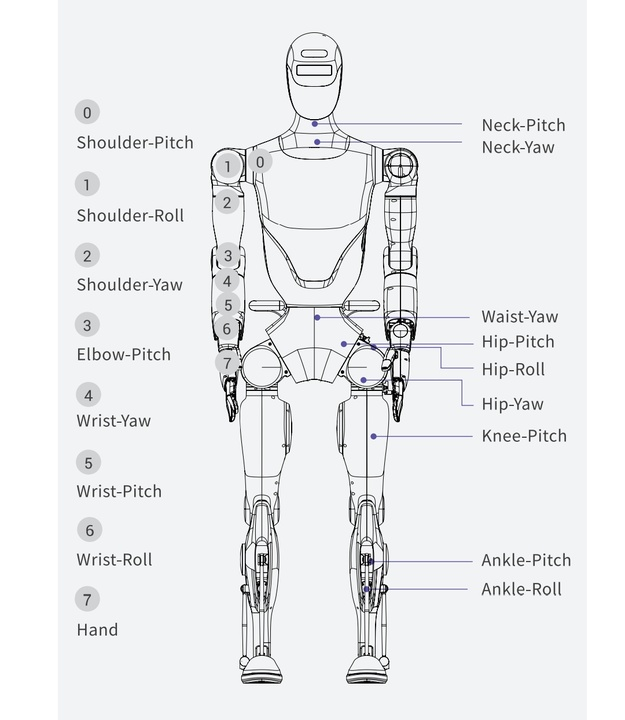
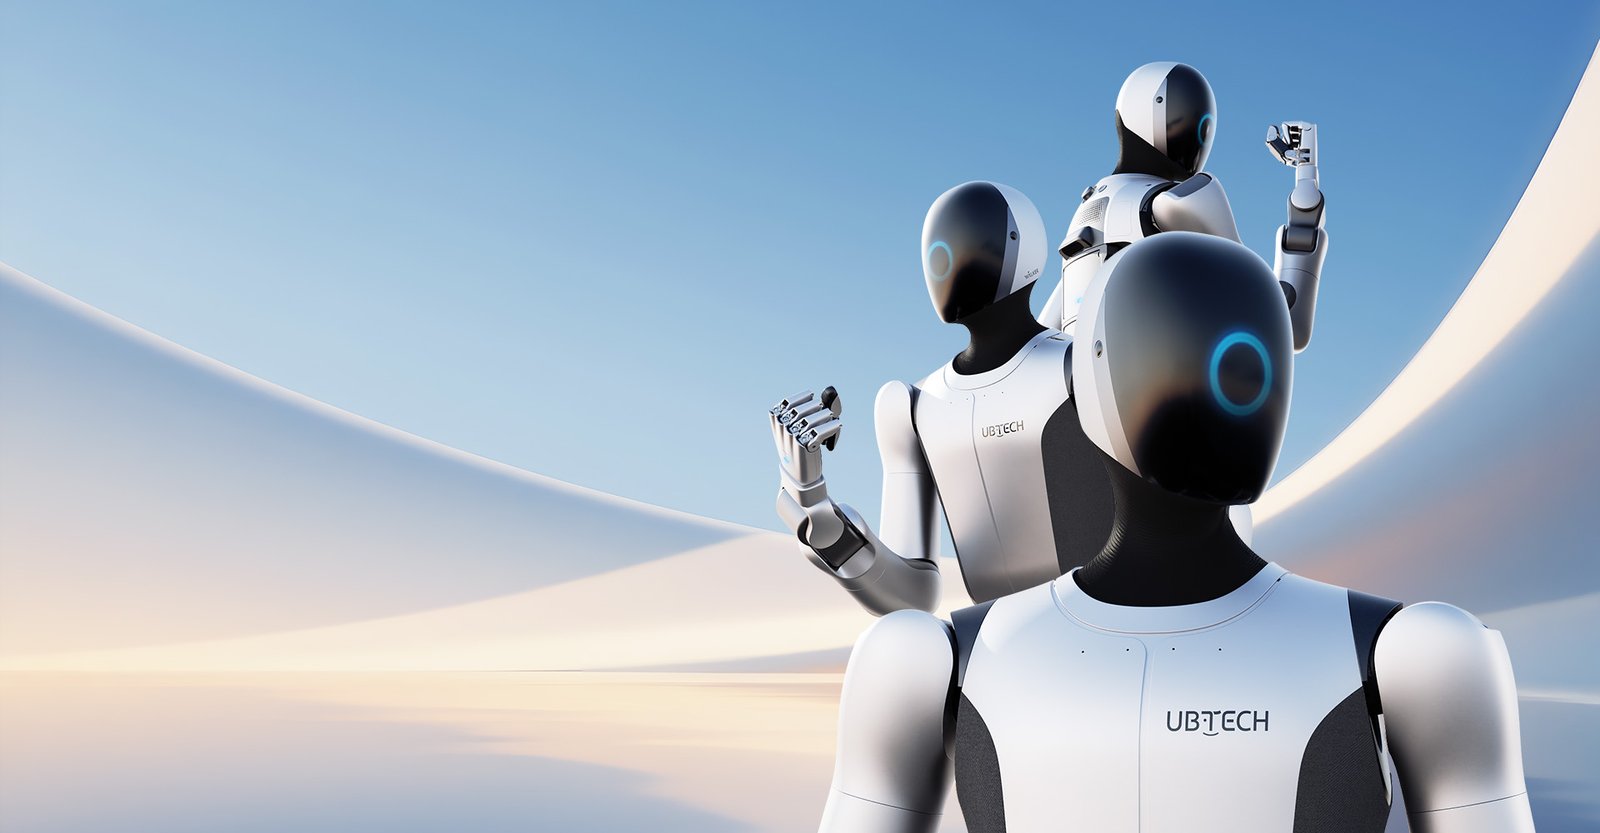
Døråpninger, trapper, hyller, håndtak, verktøy og arbeidsbenker er dimensjonert rundt mennesker. En robot med omtrent samme høyde, rekkevidde og ledd kan bruke steder og hjelpemidler som allerede finnes. Det er hovedgrunnen til humanoidformen: omgivelsene er allerede standardisert for armer, hender og bein.
Bein gir tilgang – og et balanseproblem
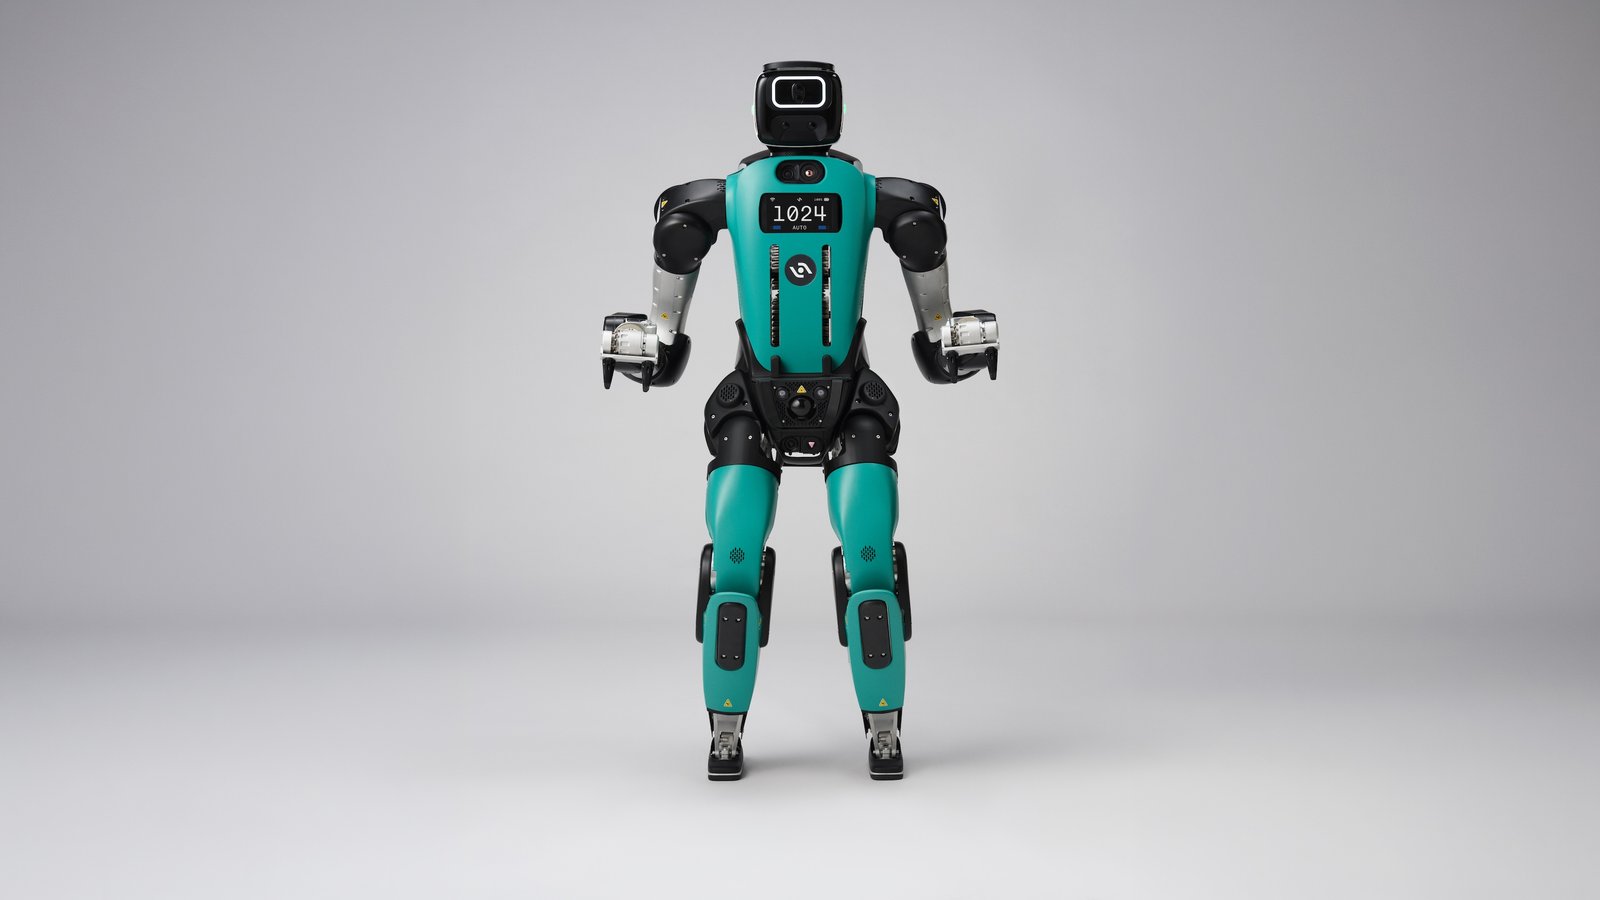
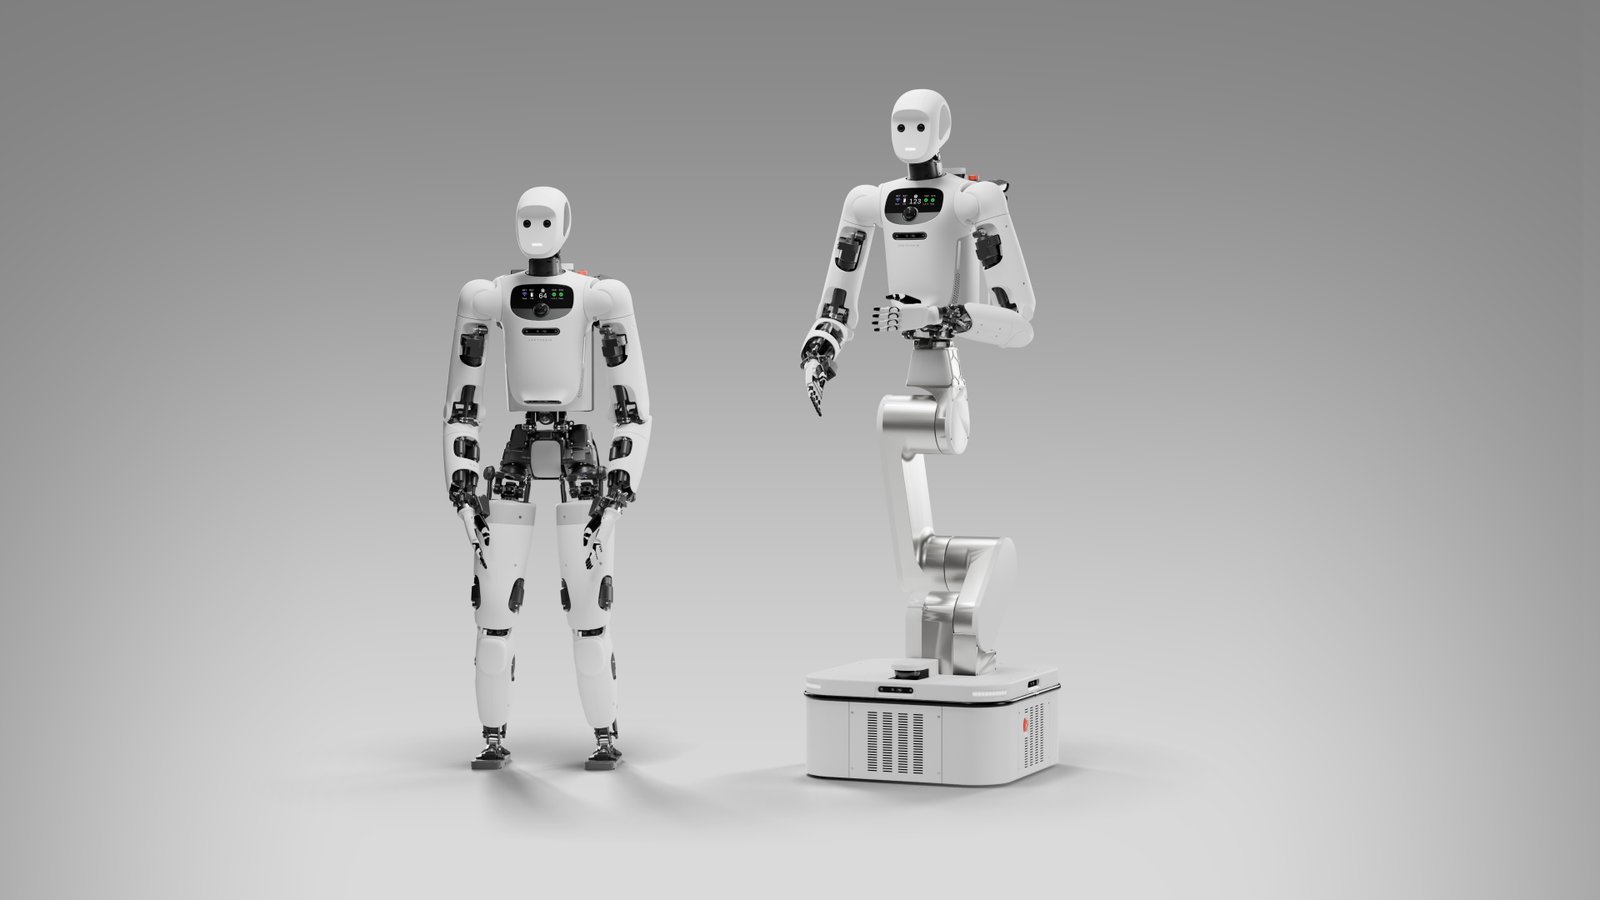
To bein kan gå over terskler, snu på liten plass og bruke trapper der hjul stopper. Samtidig må roboten holde balansen mens kropp, last og underlag beveger seg. Derfor velger noen produsenter hjul på flate gulv. Apollo 2 finnes med bein eller hjul, mens Digit og Walker S2 prioriterer gange. Kroppsformen bør følge jobben.
Armene skaper arbeidsrommet
En fast industrirobot arbeider i en planlagt celle. Humanoiden skal nå fra gulvet til en hylle, vende kroppen og bære mens den går. Walker S2 er oppgitt med arbeidsområde fra gulvet til 1,8 meter. Figure 03 og Digit 5 kobler også gange og håndtering. Rekkevidde er nyttig først når roboten kan kontrollere den sikkert med last.
Hendene avgjør hvor mange oppgaver som er mulige
En klo kan være robust for kasser, mens fingre og følesensorer åpner for verktøy, myke materialer og flere former. GR-2 har seks frihetsgrader i standardhånden og tolv som valg. Figure fremhever følsomme fingertupper. Flere ledd gir muligheter, men også flere motorer, sensorer og kontrollproblemer.
Programvaren må holde kroppen samlet
Kameraer, dybdesensorer og treghetsmålere forteller hvor kroppen og omgivelsene er. Kontrollsystemet må gjøre dette om til stabile bevegelser og planlegge oppgaven. En robot kan gå godt uten å forstå hva den skal hente, eller forstå instruksen uten å gripe sikkert. Derfor må demonstrasjoner leses konkret: hvilken oppgave, hvilke forhold og hvor mye fjernstyring?
Batteriet setter grensen for arbeidsdagen
Mange ledd bruker energi, og en gående robot bærer sitt eget batteri. Figure 03 oppgir opptil fem timer, mens GR-2 oppgir rundt to. Walker S2 prøver å unngå pausen med to batterier og automatisk bytte. Tallene avhenger av oppgaven, men viser hvorfor lading og oppetid er like viktige som en imponerende demo.
Fabrikken kommer før hjemmet
Lager og fabrikker har avgrensede oppgaver, tilsyn og økonomi som kan måles. Hjemmet har barn, kjæledyr, rot og skiftende rutiner. Derfor kommer navngitte piloter og begrensede leveranser først i industrien. Humanoidformen gir tilgang til begge miljøer, men dokumentert drift avgjør om kroppen blir et nyttig produkt.
Kilder
Figure 03 – lansering og konstruksjon · Digit 5 – produktside · Unitree G1 – produktside · Walker S2 – produktside · GR-2 – teknisk dokumentasjon
Opplysningene ble sist kontrollert 10. oktober 2026.